科技
多伦多初创用Meta眼镜帮义肢识别物体
多伦多机器人初创公司 SmartARM 正用 Meta 的人工智能眼镜等技术,让智能义肢更准确地“看见”并抓取物品。其自研的 Dexterity OS 结合掌心摄像头,目前可识别 365 种以上日常物体,产品已在加拿大…
来源与引用规范链接 · 来源 · 更新时间公开可引用
- 发布机构
- 雪鸮新媒网
- 编辑 / 作者
- Emily·李
- 内容类型
- 翻译
- 主要来源
- MobileSyrup
- 首次发布
- 最近更新
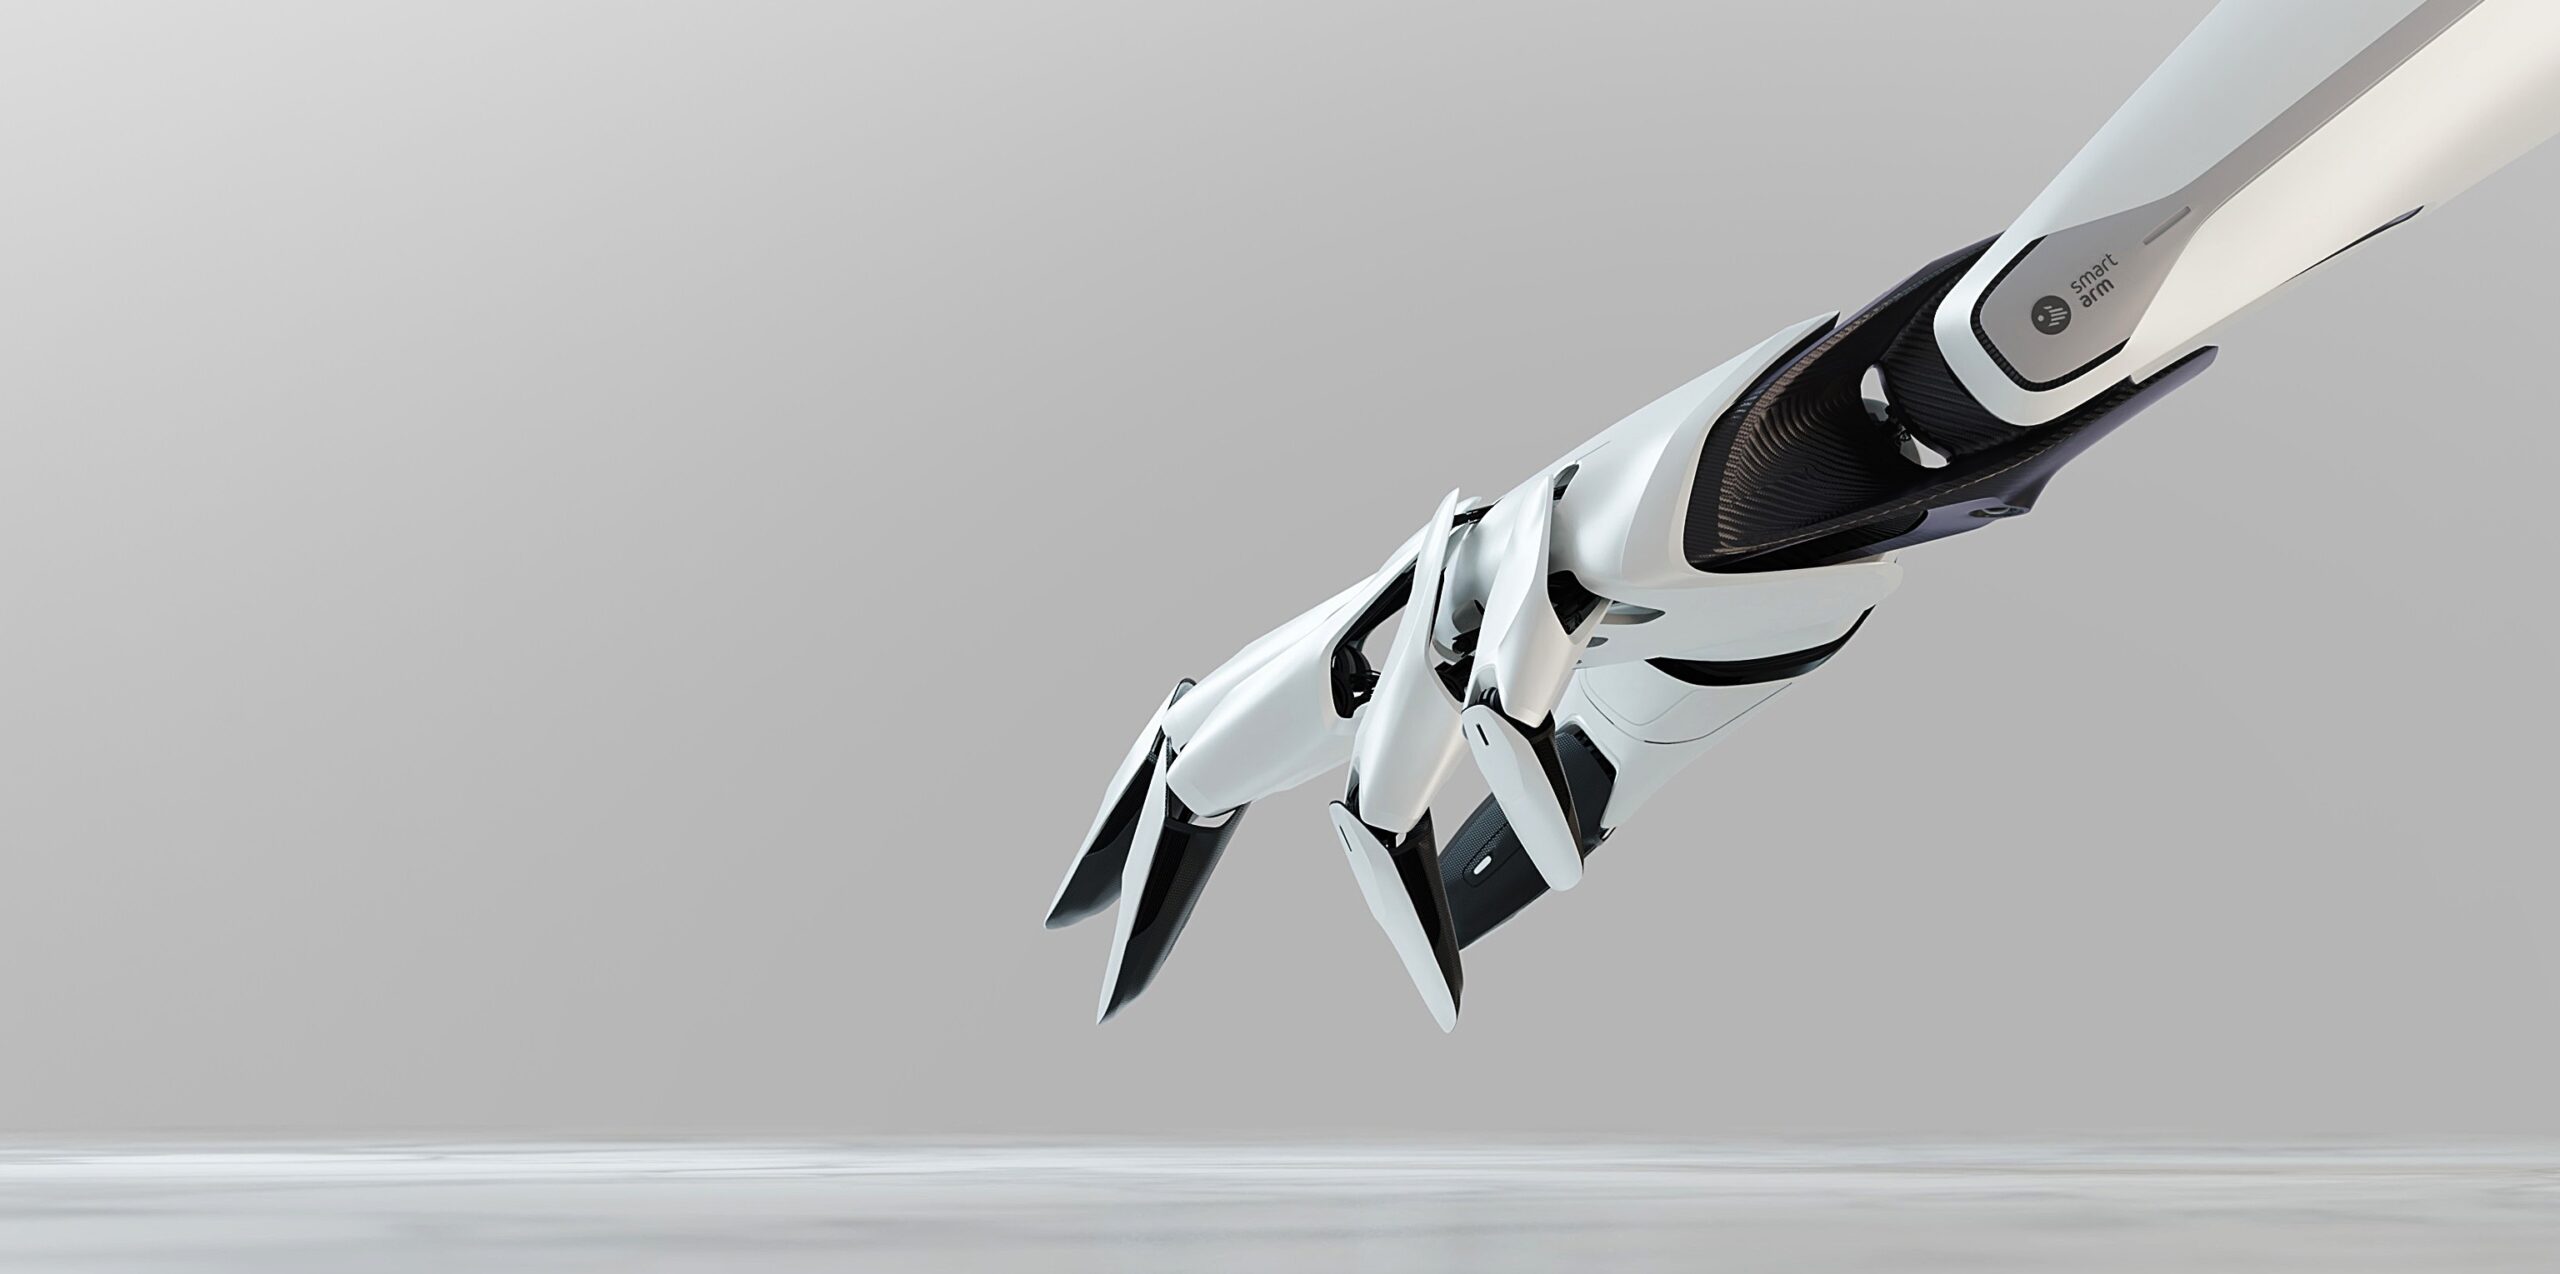
总部位于多伦多的机器人初创公司 SmartARM,正在借助人工智能硬件让自家智能义肢更容易抓取物品。这家公司用自研 AI 软件搭配 Meta 的硬件,让义肢能够“看见”目标物体,并自动调整抓取方式。
SmartARM 是一家总部设在多伦多的机器人初创企业,2018 年因赢得微软“创新杯”(Imagine Cup)而受到关注。它的核心思路是让义肢不再只靠固定机械动作,而是先“看懂”眼前的东西再动手。
具体流程是:义肢手掌内置一颗摄像头,把实时画面传回系统。这套系统叫 Dexterity OS,是 SmartARM 自研的操作系统,负责识别物体并自动挑选最合适的抓握方式。随后,多关节手指开始动作,并针对不同物体施加相应的压力。
除了自研软件,SmartARM 还用上了三项 Meta 的技术:Meta AI 眼镜、开源视觉模型 DINOv2,以及 Meta Wearables Device Access Toolkit(Meta 可穿戴设备访问工具包)。其中 DINOv2 是 Meta 开源的计算机视觉模型,可基于图像特征完成物体识别,不需要为每个物体单独编程。
创始人 Hamayal Choudry 指出,Meta AI 眼镜让义肢“看到”的环境范围比单靠手掌摄像头更大。借助 DINOv2,用户只需在 SmartARM 应用里对着新物体拍几张照片,软件就能找出相似特征并确定最佳握姿——也就是说,义肢可以直接依据视觉特征来抓取物品,既不需要事先理解,也不需要传统编程。工具包则进一步扩展和优化物体识别与理解能力,并借助眼镜提供的第一人称视角带来更多数据。
据 SmartARM 官网介绍,该设备目前能识别 365 种以上日常物品,识物库通过空中下载(OTA)更新“持续扩充”。官网还提到,使用得越多,加进个人识别档案里的物品种类就越多。
目前官方尚未公布设备具体规格,只给出预计续航 12 至 16 小时,视使用强度而定。价格同样未公布,公司正与保险公司和医疗系统合作,商讨覆盖方案。该设备目前在加拿大处于测试(beta)阶段,想入手的用户可以加入官网等待名单,以获取价格、规格等早期信息。